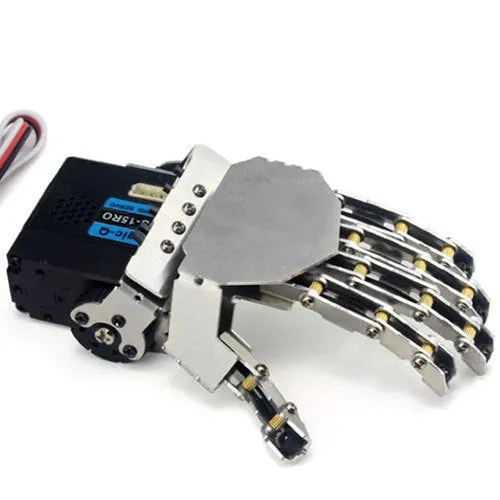
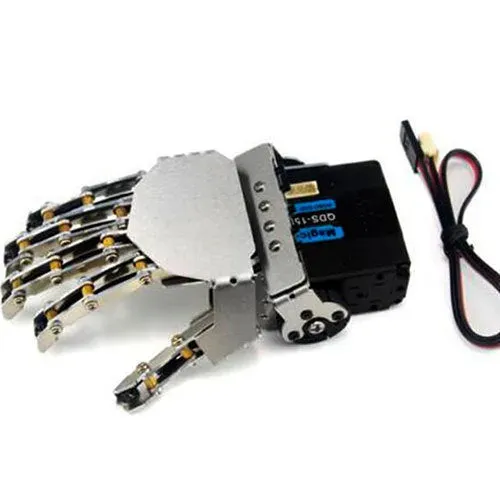
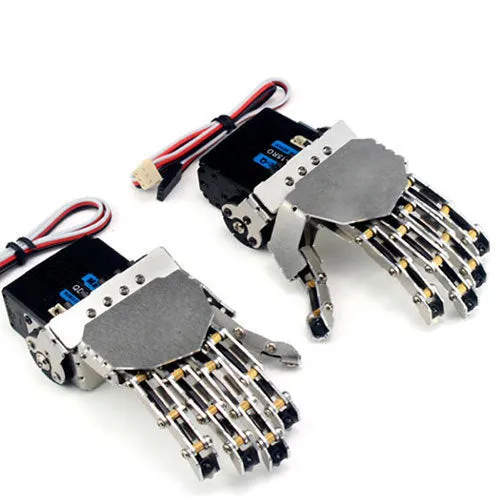
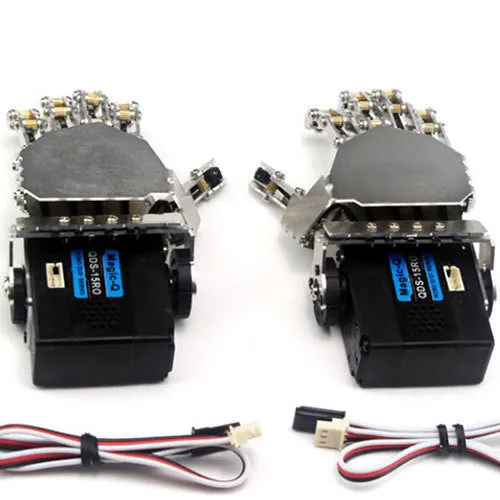
Mana de robot dreapta cu 5 degete este un gripper metalic cu actionare pe servomotoare PWM. Fiecare deget se comanda independent si duce pana la 5 kg.
Construita metalic cu articulatii pe rulmenti pentru cicluri repetate in demonstratii si productie, la sortare piese, manipulare obiecte fragile si asamblare. Necesita sursa de 24 V si controller cu iesiri PWM; cablarea si calibrarea depind de sistemul robotului.
Caracteristici mana robot
5 degete independente
Regleaza separat forta de strangere si secventa de miscare.
Constructie metalica
Rulmentii din articulatii reduc uzura la miscari repetate.
Comanda PWM
Se leaga la placi de control sau microcontrollere cu module PWM.