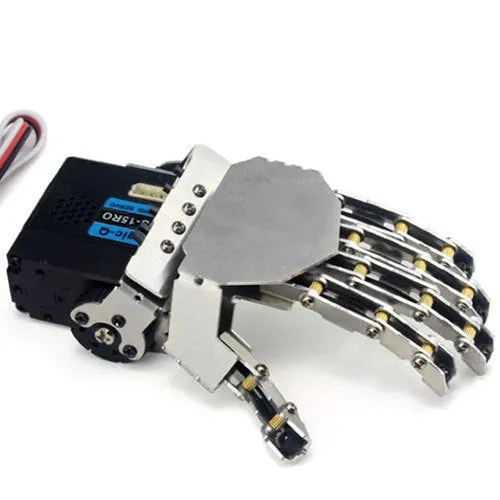
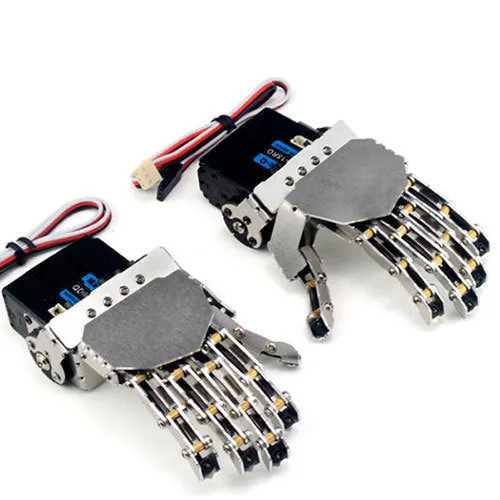
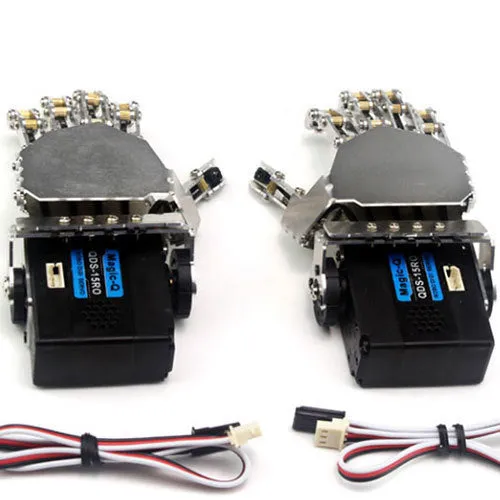
Mana robotica stanga din metal are cinci degete cu articulare individuala, de la prindere de precizie cu varfurile pana la priza de suprafata. Pozitia si forta fiecarui deget sunt stabilite de sistemul de comanda si de actionarea din ansamblul robotului.
Destinata sistemelor cu cinematica dubla, manipulatoarelor si platformelor de cercetare, face legatura dintre brat si obiectul manipulat. Necesita actionare si electronica de control deja prevazute in sistem; montarea depinde de bratul la care se ataseaza.
Mână robotică stânga - repere
Executie stanga pentru sisteme duale
Permite montarea simetrica impreuna cu o mana dreapta in aplicatii coordonate.
5 degete cu articulare separata
Defineste tipare de prindere diferite in functie de comanda primita.
Structura metalica articulata
Sustine manipulari repetate in montaj, cercetare si automatizari de laborator.
Mână robotică stânga - specificații
Material: metal
Numar degete: 5
Tip mecanism: articulat
Laterabilitate: stanga
Forta de prindere: in functie de actuatorul si comanda utilizate
Domeniu de utilizare: manipulatoare, sisteme dual-arm, robotica de cercetare, automatizari de laborator
Tip actionare degete: individuala, prin controler extern