Descriere controller ROS2
Controllerul mobil Funduino Steam Deck pentru ROS2 foloseste formatul portabil Steam Deck pentru dezvoltare, testare si vizualizare in robotica. Combinatia dintre hardware-ul compact si mediul Linux deschis permite integrarea si adaptarea aplicatiilor ROS2.
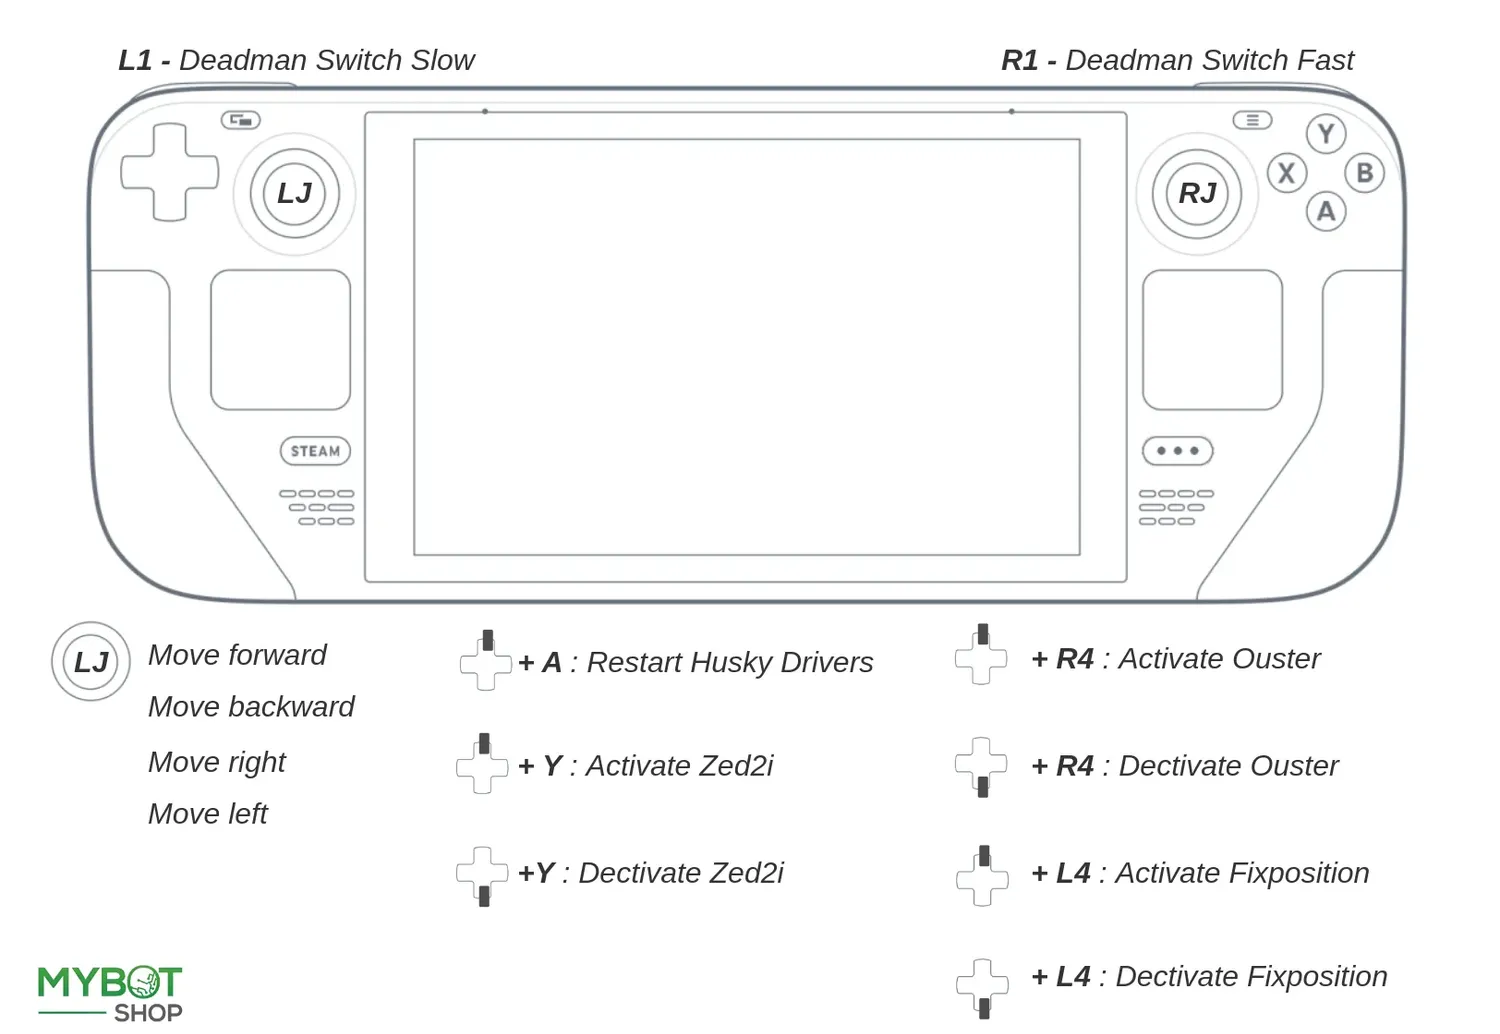
Se foloseste in cercetare si prototipare pentru testarea sistemelor robotice in conditii reale, in laborator sau pe teren. Datele de senzori si modelele 3D se vizualizeaza direct pe dispozitiv, iar varianta pentru robotul Unitree folosit se alege cu butoanele de optiuni.
Caracteristici cheie controller ROS2
Platforma mobila ROS2
Permite programarea si optimizarea aplicatiilor chiar langa robot.
APU AMD
Sustine calcule complexe si rularea instrumentelor ROS2.
Mediu Linux deschis
Usureaza integrarea componentelor si personalizarea sistemului.
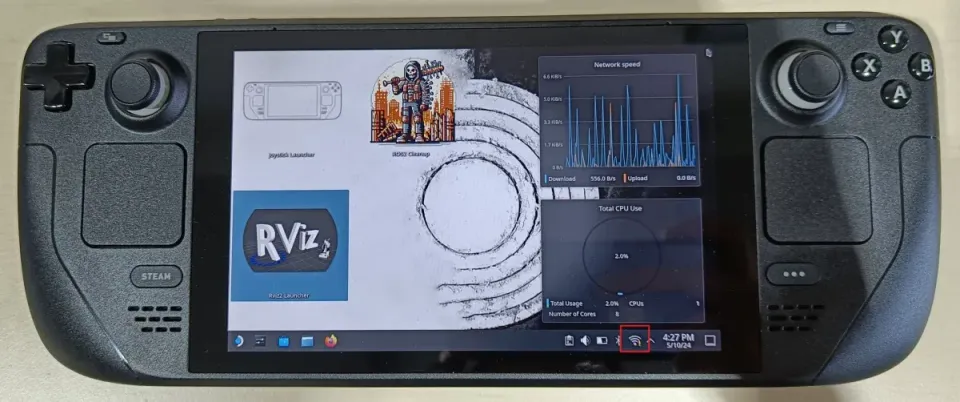
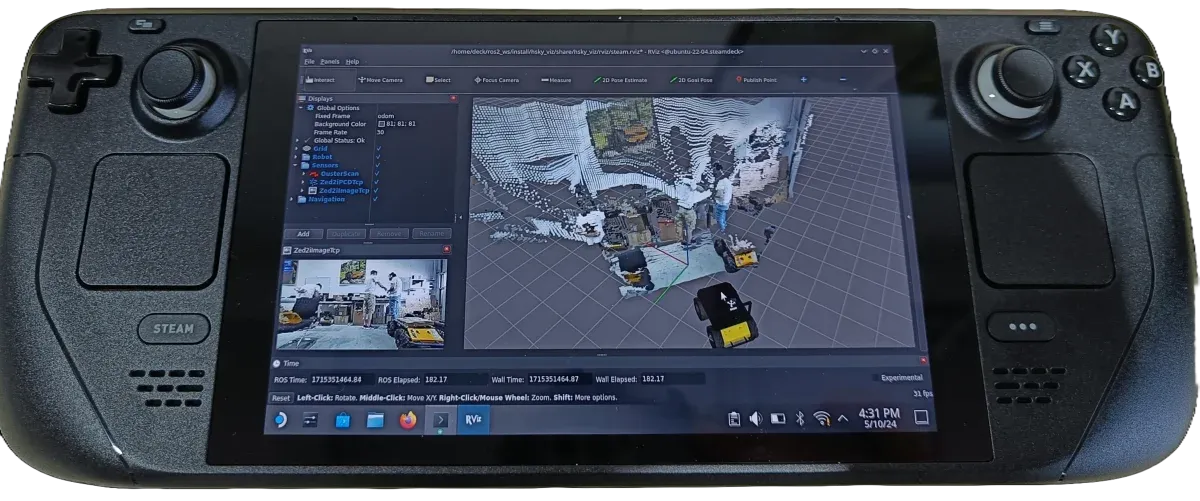
Vizualizare RViz
Afiseaza date ROS2 si modele direct pe ecranul dispozitivului.
Specificatii controller ROS2
-
Tip: controller mobil
-
Procesor: APU AMD
-
Utilizare: dezvoltare, testare si vizualizare
-
Cadru software: ROS2
-
Sistem operare: mediu bazat pe Linux
-
Compatibilitate: roboti Unitree, in functie de varianta aleasa
-
Marcă: Funduino
Recenzii clienți
1s****n
VerificatE convenabil să pot lucra lângă robot.